
停泊器
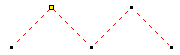
停泊器有两个或两个以上的节点以及一个控制点,控点只能停留在节点上而不能位于线段中间(如下图所示)。
绘制方法
停泊器的绘制方法与折线的绘制方法基本相同。
-
在“绘图”工具栏,单击“控制”
 按钮右侧的下拉按钮
 ,将弹出“控制”命令面板。
-
单击“停泊器”
 按钮。
-
在视图中逐一点击节点位置,生成停泊器。控制点默认位于第一节点位置。
-
按鼠标右键结束操作。
控制方式
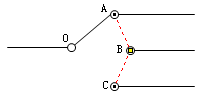
停泊器可生成简单的平移控制,将前后节点之间的距离作为其移动偏移量。停泊器典型用途是生成电路开关。如下图,为了使线段 OA 的端点 A 只能位于 A、B、C 三个端子,可按下图所示,生成拥有三个节点的停泊器,并将控点 B 与线段 OA 的节点 A 形成控制关联。关联类型可采用“直接移动”。对图形进行“可控制功能群组”后,即可得到可变电路开关。有关可变图形的制作方法,请参见“创建可变图形”主题。
同步
由于控点不能位于停泊器的连线上,因此停泊器的“同步”控制方式有特殊的规定。也就是说,它的步数不是连续的,在一定的范围内只发送一个相同的步数。例如,对于拥有 5 个节点的停泊器,步数与节点编号的对应关系如下:
-
节点编号 步数范围 发送步数
0 0 -- 12.5% 0%
1 12.5 -- 37.5% 25%
2 37.5 -- 62.5% 50%
3 62.5 -- 87.5% 75%
4 87.5 -- 100% 100%
文档最后更新时间:2026-08-27 14:47:13